 +386 (0)31 872 651

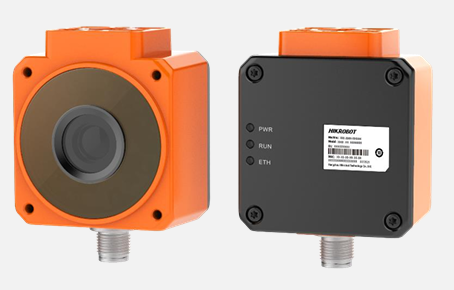
Navigacijski senzor Hikrobot SC2005: pozicioniranje AGV ali linijskih prog; priklop na krmilnik Siemens S7-1200
Navigacijski senzor Hikrobot SC2005A določi absolutni položaj nosilca na linijski progi (tekoči trak, valjčna proga, tirnica) ali avtonomnega vozička in ga prek PROFINET pošlje krmilniku Siemens S7-1200. Članek razloži, kaj je senzor Hikrobot SC2005A, kaj bere in kako njegove podatke pretvorimo v položaj v milimetrih.
Kaj je navigacijski senzor Hikrobot SC2005
Hikrobot SC2005A (model MV-SC2005AC) je kompakten barvni navigacijski senzor, razvit za navigacijo vozil AGV, uporaben pa tudi za pozicioniranje na linijskih progah, kot so tekoči trak, valjčna proga in tirnica. Gleda proti oznaki na progi, jo poišče in sporoči, kje je nosilec (voziček, paleta ali vozilo) glede nanjo. Senzor ima CMOS slikovnik z ločljivostjo 800 x 600 in globalno zaslonko, vgrajeno belo osvetlitev s polarizacijskim pokrovom leče ter vidno polje približno 170 x 130 mm pri delovni razdalji 100 mm. Obdela do 96 slik na sekundo, podpira hitrosti gibanja do 3 m/s in v tovarniškem kalibriranem stanju navaja natančnost merjenja 0,1 mm in 0,1 stopinje. Rezultati se osvežujejo vsakih 10 do 20 ms.
Senzor nima digitalnih vhodov ali izhodov in začne delovati ob vklopu napajanja. Komunicira prek Fast Etherneta, na izbiro pa so protokoli Smart SDK, UDP, serijski (RS-485), Modbus, PROFINET in EtherNet/IP.
Kaj bere navigacijski senzor SC2005A
Podprte so tri vrste talnih oznak:
- Barvni trak (modra, zelena, rdeča ali rumena, širina 10 do 40 mm, standardno 19 mm). Senzor vrne bočni odmik nosilca od središčne črte traku in njegov kot.
- Kodni trak, trak kod Data Matrix, katerih vsebina je položaj vzdolž traku. Za določitev položaja zadošča ena cela koda v vidnem polju, trak pa daje absolutni položaj.
- Matrične oznake, mreže kod Data Matrix za natančno pozicioniranje v ključnih točkah proge, na primer na delovnih postajah.
Če je v vidnem polju več oznak hkrati, je prednostni vrstni red matrična oznaka, nato kodni trak, nato barvni trak. Berejo se samo kode Data Matrix.
Pozicioniranje na linijskih progah
Senzor SC2005 je primeren tudi za proge, po katerih se nosilec giblje po znani poti:
- Tirnica: senzor je na vozičku ali shuttlu in bere kodni trak, ki poteka vzdolž tirnice.
- Valjčna proga: senzor je fiksen, kodni trak pa je pritrjen na nosilec ali paleto.
- Tekoči trak: senzor je fiksen, kodni trak pa se premika skupaj s trakom ali nosilcem.
Ker senzor meri položaj glede na oznako, je vseeno, ali se giblje senzor ali oznaka. Razdalja med senzorjem in oznako mora ostati stalna (100 mm), hitrost gibanja pa je lahko do 3 m/s.
Kako navigacijski senzor Hikrobot določi absolutni položaj
Vsaka koda na traku nosi svojo razdaljo vzdolž traku v centimetrih. Senzor dekodira eno kodo na sliki, nato izmeri, kje leži središče slike glede na to kodo. Vsota obeh vrednosti je absolutni položaj:
položaj = vrednost kode x 10 mm + odmik od kode vzdolž traku
Primer iz priročnika: koda 88 cm in odmik 29,4 mm data 90,94 cm. Ne glede na to, katero kodo senzor v posamezni sliki dekodira, je rezultat isti položaj, zato krmilnik vedno pozna položaj nosilca.
Povezava senzorja Hikrobot SC2005 prek PROFINET
Na S7-1200 je senzor običajna IO naprava:
- V TIA Portalu namestite datoteko GSDML za senzor in dodajte napravo v omrežnem pogledu.
- Povežite jo na vmesnik PROFINET krmilnika, da postane del IO sistema.
- V reže vstavite module: Acquisition Status, Acquisition Control in modul Reads Result. Modul Reads Result s 250 bajti sprejme celotno sporočilo.
- Krmilniku in senzorju dodelite naslova v istem podomrežju ter senzorju dodelite ime naprave PROFINET, ki ustreza projektu.
- V programski opremi senzorja izberite PROFINET kot protokol rezultatov.
- Prevedite in naložite v krmilnik. Vhodni naslovi senzorja se prikažejo v pregledu naprave (Device overview).
Rezultat senzorja prihaja ciklično v vhodno področje krmilnika, od vhodnega naslova modula Reads Result naprej.
Kako izgledajo podatki
Rezultat je besedilno sporočilo v istem formatu, kot ga senzor prikazuje v svoji programski opremi. Za kodni trak izgleda takole:
<00016@720@(455x-36252)@(-22926x-36255)@0@04@008a481f@(23372x-35930)@1-1-0>
Polja so ločena z znakom @:
| Polje | Vsebina |
|---|---|
| 1 | Vrednost kode (položaj na traku v cm) |
| 2 | Kot |
| 3 in 4 | Koordinatna para v mikrometrih |
| 5 | Stanje (0 je običajno) |
| 6 | Podatki o kodiranju |
| 7 | Časovni žig (šestnajstiško, ms od vklopa) |
| 8 | Tretji koordinatni par: odmik središča slike vzdolž traku |
| 9 | Stanje delovanja; 1-1-0 označuje sporočilo kodnega traku |
Sporočilo se začne z znakom < in konča z znakom >, zato ga je v vhodnem področju mogoče zanesljivo najti.
Uporaba rezultata
Izhoda bloka AbsPos_mm in Valid povežite na značke (tags) krmilnika. Položaj uporabite samo, dokler je Valid resničen, kar pomeni, da je prisotno celotno sporočilo kodnega traku. Od tam lahko položaj vodite v krmilnik gibanja, regulacijsko zanko pozicioniranja ali preprosto funkcijo ustavljanja na položaju.
Praktični nasveti za vgradnjo navigacijskega senzorja
- Senzor namestite obrnjen vstran, vzporedno z ravnino oznake, na kalibrirani delovni razdalji 100 mm.
- Uporabljajte nesvetleče, mat materiale za trak in oznake.
- V vidnem polju naj bo naenkrat samo ena vrsta oznake.
- Koti in koordinate so podani v koordinatnem sistemu kamere: x v desno, y navzdol, z izhodiščem v središču slike, kadar so omogočene fizične koordinate.
Povzetek
Navigacijski senzor Hikrobot SC2005 bere kodni trak, barvni trak in matrične oznake ter rezultat pošilja krmilniku prek PROFINET. Z majhnim funkcijskim blokom SCL na krmilniku S7-1200 iz sporočila dobimo absolutni položaj nosilca na progi v milimetrih.
Siemens TIA project. Download here (and rename pdf to zip)